


ロボットの足回りに「ボール」という現実解。3つの球で全方向に動くTriOrb
R2-D2もルンバも、足元は車輪
スーパーのショッピングカートを押していて、うっかりほかのお客さんや棚にぶつかりそうになったことはないだろうか。旅行用のキャリーバッグも、狭い場所で方向を変えたり、小さな段差を越えたりするのには手こずってしまう。車輪はだいぶ進化してきたけど、やはり限界がある。
ところで、最近は二足歩行ロボットの進化が目立つけれど、実際に家庭や施設で動いているロボットを見ると、まだまだ車輪ベースが主流だ。ルンバもLOVOTも、映画『スター・ウォーズ』のR2-D2も、基本は車輪で走る。平らな床では速く安定して動けるが、狭い場所で真横へスッと移動したり、溝や段差のある床を走ったりするのは得意ではない。
球なら自由に動く。でも、制御は簡単じゃない
そこで、「車輪じゃなくて、ボールで走ればいいのでは」と考えたのが、九州工業大学発のスタートアップ、株式会社TriOrbだ。そういえば、『スター・ウォーズ/フォースの覚醒』に登場するBB-8も球体のボディを転がして移動する。やはり未来のロボットの足は、ボールなのか。
TriOrbの全方向移動プラットフォーム「TriOrb BASE」は、底面に3つの球体を備えている。3つの球を3つのモーターで制御し、前後、左右、回転の動きを組み合わせることで、その場で向きを変えたり、機体の向きを保ったまま真横へ移動したりできる。――と聞くと、理屈は簡単そうに思える。だが、難しいのは球を思い通りに動かすことだ。
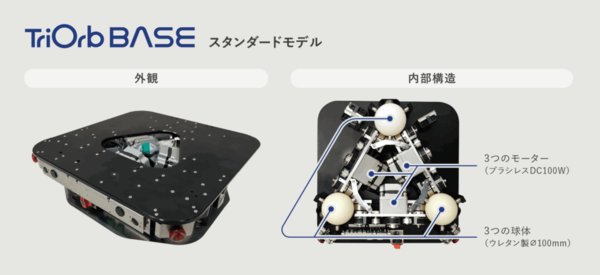
球駆動式全方向型自律移動プラットフォーム「TriOrb BASE」
3つの球で支えるから、安定して全方向へ
ビリヤードを思い浮かべてほしい。キューを当てる位置や力がほんの少しずれただけで、球の進む方向も距離も変わってしまう。しかもTriOrbが制御するのは1個ではなく、3個の球だ。それぞれを同時に動かしながら、機体全体を狙った方向、位置、姿勢へ移動させる。この高度な制御こそが、TriOrbのコア技術だ。
そして、産業用の足回りとして重要なのが、球を3つ使っていることだ。1つの球体で走るBB-8のような姿は見た目には未来的だが、TriOrbは3つの球で機体を3点支持する。機体を安定させたまま、それぞれの球を制御して全方向へ移動できる。
工場の狭路からロボットアームまで
この「自由に動ける足」は、工場に持ち込むと効いてくる。製造現場の床は、グレーチングやレール溝、段差があり、設備の間の通路も狭い。TriOrb BASEはこうした床面を走り、600ミリメートル幅の狭い隙間でも移動できるとしている。標準モデルの可搬重量は300キログラム、重量可搬モデルでは1000キログラム。複数台を協調させれば、長尺物や重量物を運ぶ用途にも使える。
おもしろいのはロボットアームを載せる使い方だ。TriOrb BASEは、スギノマシンの自律移動型ロボット「モバイルマニピュレータ」に採用。これまで定位置で働いていたロボットアームを工程間で移動させ、必要な場所で作業できるようにしている。ミリ単位の位置決めにも対応するため、単なる搬送にとどまらず、加工機へのワークの受け渡しなど、位置精度が求められる作業にも活用できるという(参考)。
さらに2026年7月には、キーエンス製PLC「KV-X500シリーズ」が対応する通信プロトコルを標準実装した。既存の生産設備とTriOrb BASEを直接連携しやすくなり、中継PCなどを追加せずに搬送指示を出せる。自在に動けるだけでなく、今ある工場に組み込みやすくするための準備も進んでいる。
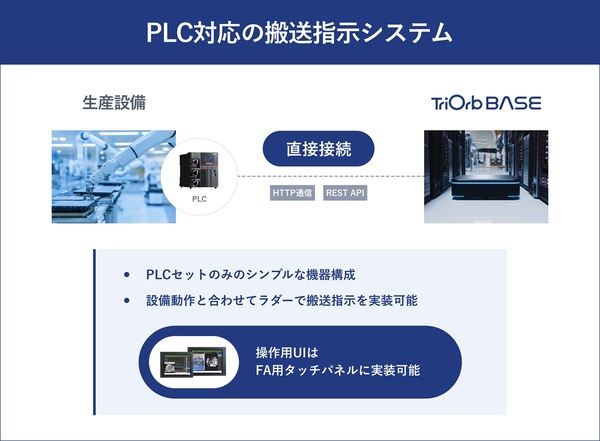
キーエンス社製PLC「KV-X500シリーズ」に標準対応
ロボットの進化は器用にものをつかむ手先や、速く走れる二足歩行に目が向きがち。でも、タイヤをボールに変えるだけでも、ロボットの動ける場所はかなり広がりそうだ。
本記事はアフィリエイトプログラムによる収益を得ている場合があります