ロボットに必要な通信を考えたら、既存のIoTとスケールが違っていた
超大容量・超接続・超アップロードの時代に ソラコムとugoが語る「リアルワールドAIプラットフォーム」の通信とは?
提供: ソラコム


アバターロボットとしての設計は、ロボット出身が少ないのも理由
大谷:ugoって、そういったロボットの脳みそにあたるAIの処理はどこでやっているんでしょうか? ロボット単体である程度完結するのか、完全にクラウド側にあるのですか?
羽田:その点で言えば後者ですね。クラウドのugo Platform上で認識や判断などの処理を行なっています。だから、常時ブロードバンドの通信が必要なシンクライアントと言えます。だから、フィジカルAIという言葉が出る前は、ugoの説明として「アバター」という用語を使っていました。人間による遠隔操作を前提としたアバターロボットにある程度の自律性を持たせたのが、今のugoなんです。
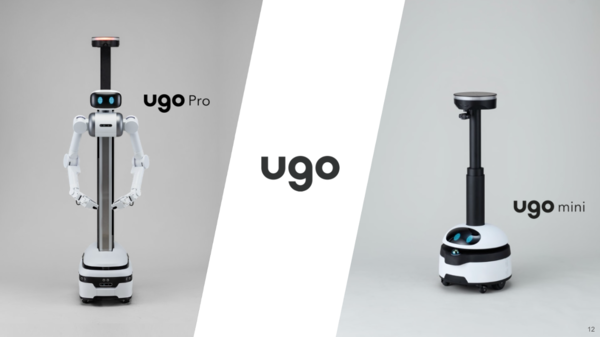
ugo proとugo mini
松下:日本のロボット開発って、自律性を持ったロボットにアバター的な要素を追加する場合が多い気がするのですが、ugoさんはまるで逆ですね。
羽田:これはアカデミックにロボットを研究していた人がほとんどいないという弊社の人員構成が大きいかもしれません。CEOの松井(健)はソフトウェアエンジニアで、IoTで起業していますし、私もキャリアのスタートはソフトバンクだったので通信出身です。
松下:ガラケーってアプリも着メロも端末本体で動くのが前提だったので、通信ってどちらかというとおまけでした。でも、スマホって通信前提じゃないですか。通信前提のugoロボットも、そういう意味ではスマホみたいな存在に近いのかなと。
羽田:AIの世界って、すでに「Human in the Loop」という形で人間の介在を早々にシステムに組み込んでるじゃないですか。Human in the Loopをロボットに置き換えると、一部はアバターの遠隔操縦になると思います。だから、ugoはAIを重視した思考ですね。
松下:僕らのようなソフトウェアエンジニアから見ると、コミットした結果がコードに反映されるのか、ロボットの操作になるかの違いかもしれません。
羽田:AIやIoTの世界だと、カメラがエッジに配置されることが多いと思いますが、それにモビリティが追加されたイメージの方がわかりやすいですね。
なにより、われわれは「社会実装ファースト」を掲げています。お客さまはロボットの難しい技術を欲しがっているわけではなく、現場で使えるソリューションを欲しがっています。こうした社会実装を前提とすれば、必ずしも自律性を向上させる必要はない。自律性とアバター性(遠隔操作)のバランスが大事だと思っています。
IoTで当たり前だった少量・低頻度のデータ送信が超大容量化
大谷:続いて、松下さんから昨年から提唱している「リアルワールドAIプラットフォーム」について説明してもらいましょう。
松下:私たちもサービスを開始したのは2015年なので、ugoさんの創業とほぼ同時期。サービス開始から11年が経ち、今ではグループ全体で世界中でつながる回線数は1000万を達成しました。当時から一貫して、通信を軸に、現場から収集したIoTデータを迅速に活用するためのプラットフォームを展開してきました。
現場とクラウドをつなげる先として、最近はAIという選択肢が当たり前になっています。われわれにとってはこの流れは既存のコンセプトの延長上と考えていて、現場のデジタルデータがAIの入力源になってきただけと捉えています。こうした現場で生まれたデジタルデータを簡単に、安全にAIにつなぎこむための仕組みが、昨年から提唱している「リアルAIプラットフォーム」の構想になります。
ただ、AIに取り込める現場のデジタルデータは、従来から比べて桁が違います。これはわれわれにとっては、ちょっと予想外の量です。そのため、大容量通信は必須だし、膨大なトラフィックを管理する必要性も大きくなっています。
大谷:今までのIoTって、少量データを低頻度で送受信するセンサーが大量にあるという世界観でした。でも、カメラやロボットが現場から大容量のデータをアップするようになって、その前提が崩れつつあるのかもしれません。
松下:今までは1分に1回の間欠的なデータ送信でも、人間が間を埋めていました。だから離散的なデータでもOKだったんです。でも、分析する主体がAIになると、1秒に1回送っても処理が可能になり、データがあれば分析の解像度も上がるはず。この2年くらいで大容量のニーズを分析すると、そういうお客さまの思考変化が伺えます。
羽田:「必要だから」というより、「見るのが人間だから」というボトルネックがAIによって排除されつつあるということですよね。
今まで、インターネットには「入れられる量は、器の大きさまで」ということわざがありますが、結果的に人間前提だったのものが、AI前提になってきたので、入れられる量が変わってきたという話かなと。
松下:おっしゃる通りですね。
ロボットの検証より、通信の検証になりがちな理由
大谷:実際、ugoでも大容量通信が前提なんですか?
羽田:はい。ugoは監視員がリアルタイムに画像をチェックしたりしているので、ある程度大容量の通信環境が必要になります。
前提として、ugoのロボットは、お客さまの端末からすべてugo Platformを経由して、命令が飛ぶようになっています。ugo PlatformにAIが独自実装されているので、前述した監視カメラでの不審者の発見や計器の読み取り、お客さまとのコミュニケーションなどはugo Platformで実現されています。
一方で、映像はロボットからWebRTC経由でお客さまの端末に直接届いています。ですから、カメラが3つあるとストリームは3つになるし、監視する拠点が増えると拠点数分ストリームが増えます。
大谷:移動するカメラみたいな感じなんですね。
羽田:はい。さらにお客さまと会話するとなると、会話が終わるまで待つということができないので、リアルタイムでどんどんクラウドに送信して、テキスト化し、返答を考え、音声合成して、お客さまに返信しなければなりません。だから、容量のみならず、リアルタイム性も必要になります。
大谷:AIを脳みそとして、アクチュエート対象の操作端末としてロボットがあるという感じなんですね。
ugoは無線LANとセルラー通信に対応しているのですが、通信インフラとしても通常よりリッチな環境が必要です。逆にugo導入や運用のつらさにつながります。現場では、ロボットの検証ではなく、通信の検証になりがちです(笑)。とにかく通信が命です。
大谷:データはクラウドにあるということですよね。
羽田:はい。ロボットの制御に関するデータ、たとえば走行ログなどは見ていますが、お客さまの映像データなどは弊社は見れません。
大谷:こういった通信前提のユーザーは増えていますか?
松下:ロボットや小型モビリティなど、各地で利用される通信搭載の製品のケースでは、検証をスムーズにやりたいというお声はよく伺います。SORACOM IoT SIMでは、ユーザーコンソールやAPIから、OTA(無線経由)で用途や利用するエリアに適した通信プランやキャリアを追加できます。SIMを差し替える手間がなくなれば、お客さまは本来の製品の検証に集中できます。
本記事はアフィリエイトプログラムによる収益を得ている場合があります